

W tym wpisie na blogu przedstawiono sposób symulacji niestabilnego, dynamicznego podnoszenia ładunku za pomocą solvera Abaqus/Explicit.
Przegląd
W przemyśle ciężkim, np. w hutnictwie, zachodzi konieczność podnoszenia wielkogabarytowych konstrukcji z posadzki hali w celu przemieszczenia ich pomiędzy kolejnymi operacjami technologicznymi lub przygotowania do transportu do klienta. Podnoszenie to realizowane jest zazwyczaj przy użyciu zestawu zawiesi pasowych i łańcuchów przymocowanych do konstrukcji, które z kolei podwieszone są do suwnicy bądź żurawia i unoszone z pojedynczego punktu.
W warunkach idealnych zawiesia rozmieszczone są tak, aby konstrukcja była podnoszona powyżej swojego środka ciężkości (center of gravity – CoG) w sposób statycznie wyznaczalny i stabilny. Pozwala to uniknąć kołysania unoszonego elementu, co mogłoby doprowadzić do uszkodzenia otoczenia, narazić znajdujący się w pobliżu personel na poważne obrażenia lub wywołać niestabilny ruch prowadzący do obciążeń udarowych (snatch loads) w osprzęcie dźwignicowym.
W tego typu scenariuszach siła podnoszenia i siła ciężkości pozostają w stanie równowagi bliskiej quasi-statycznej, co oznacza, że element nie doznaje znaczących przemieszczeń względnych. Wówczas analizę MES można przeprowadzić jako quasi-statyczną, stosując słabe sprężyny (weak springs) w celu zrównoważenia niewielkich asymetrii sił. Rezultatem takiej analizy jest szczegółowy rozkład przepływu sił w trakcie procesu, weryfikacja podzespołów (takich jak haki czy łańcuchy) pod kątem ich dopuszczalnych nośności maksymalnych, a także rozkład naprężeń w unoszonej części, na który wpływ ma położenie punktów podwieszenia.
Jednakże geometria unoszonego elementu, ograniczenia w rozmieszczeniu mechanizmu podnoszącego, a nawet ograniczona przestrzeń w hali mogą uniemożliwić umieszczenie punktu zaczepienia powyżej środka ciężkości. W takiej sytuacji dynamiczny brak równowagi podczas podnoszenia staje się nieodłączną częścią procesu i nie można go pominąć. Kluczowe staje się wówczas prognozowanie ruchu konstrukcji jeszcze przed przystąpieniem do rzeczywistej operacji transportowej.
W tym artykule opisano, jak zamodelować z natury niestabilny scenariusz podnoszenia w ujęciu dynamicznym przy użyciu solvera Abaqus/Explicit oraz połączenia więzów wielopunktowych (MPC – multi-point constraints) i elementów łącznikowych (connector elements), co pozwala uwzględnić niestabilne zachowanie układu w rozwiązaniu MES.
Przykład
Schemat niestabilnego scenariusza podnoszenia, stanowiącego przykład w tym wpisie, przedstawiono poniżej na Rysunku 1:

Rysunek 1 Konfiguracja modelu MES niestabilnego podnoszenia (Unstable lift FEM model setup)
W omawianym przykładzie zakładamy, że proces podnoszenia jest niestabilny ze względu na ograniczenia przestrzenne, a punkt zaczepienia nie może znajdować się powyżej środka ciężkości. W rezultacie siła podnoszenia wywoła znaczny moment przechylający, dążąc do zachowania równowagi dynamicznej.Konsekwencją tego przechyłu będzie zmiana położenia łańcuchów opasujących tylną część podnoszonego podzespołu w trakcie unoszenia. Jak pokazano powyżej, krążki linowe/koła pasowe (pulleys) mogą swobodnie przemieszczać się wzdłuż prowadnicy, do której są zamocowane, a która sama stanowi sztywną część unoszonego komponentu. Ten ruch krążka powoduje dynamiczną zmianę kąta pomiędzy górnym a dolnym punktem podwieszenia łańcucha, przy jednoczesnym zachowaniu stałej całkowitej długości łańcucha.
Dodatkowym skutkiem braku równowagi jest obrót części podczas podnoszenia, który prowadzi do uderzenia o posadzkę. Zjawisko to uwzględniono w symulacji poprzez nieliniowy kontakt z powierzchnią sztywną (rigid surface) reprezentującą podłoże. Pozwala to na ocenę rozkładu naprężeń i potencjalnych uszkodzeń podzespołu wywołanych tym uderzeniem.
Takiego scenariusza nie da się poprawnie zamodelować tradycyjną metodą quasi-statyczną, w której zakłada się pomijalność dynamicznego braku równowagi. W tym przypadku dynamiczna asymetria wynikająca z przesunięcia środka ciężkości oraz przesuwnych krążków jest nieunikniona i wymaga precyzyjnego odwzorowania poprzez wyznaczenie ruchu i przyspieszeń za pomocą procedury obliczeniowej Abaqus/Explicit.
Rozwiązanie
W powyższym przykładzie każdy odcinek łańcucha został zamodelowany za pomocą kombinacji elementów łącznikowych typu AXIAL oraz SLIPRING pomiędzy poszczególnymi punktami zamocowania w złożeniu. Ruch krążka odwzorowano przy użyciu więzów MPC, ograniczając jego przemieszczenie wzdłuż krawędzi komponentu.
Znaczenie poszczególnych funkcji dla rozwiązania opisano poniżej:
AXIAL Connector
Podstawowe odcinki łańcuchów pracujące wyłącznie na rozciąganie zamodelowano łącznikami typu AXIAL.
Ten typ łącznika zapewnia połączenie pomiędzy dwoma węzłami, w którym przemieszczenie względne zachodzi wzdłuż linii łączącej te węzły, jak pokazano na Rysunku 2. Może mieć przypisaną sztywność osiową, natomiast nie posiada żadnej sztywności na zginanie.
Ten wariant łącznika jest powszechnie stosowany do modelowania dyskretnych połączeń fizycznych, takich jak łańcuchy lub sprężyny osiowe.
.

Rysunek 2 Schemat łącznika typu AXIAL
SLIPRING Connector
Łańcuchy opasujące ruchome krążki zamodelowano przy użyciu łączników typu SLIPRING.
Ten typ elementu łącznikowego zaprojektowano w celu łączenia dwóch węzłów z odwzorowaniem przepływu materiału i rozciągania pomiędzy dwoma punktami układu cięgnowego/pasowego. Łączniki SLIPRING wprowadzają dodatkowy stopień swobody (DOF – degree-of-freedom) odpowiadający za przepływ materiału w węzłach, oznaczony jako ψ na Rysunku 3.
Parametr ψ może być zdefiniowany przez użytkownika jako warunek brzegowy (boundary condition) na danym węźle poprzez przypisanie wartości dla stopnia swobody 10 (DOF 10) elementu łącznikowego.

Rysunek 3 Schemat łącznika typu SLIPRIN
Definicja łącznika SLIPRING zawiera ponadto dwa zewnętrzne punkty odniesienia (Reference Points – RP7 i RP8), które służą również do zdefiniowania krążka, co szczegółowo przedstawiono na Rysunku 4. Definicja łącznika poprzez punkt RP7 jest analogiczna do definicji w punkcie RP8.

Figure 4 Konfiguracja łącznika SLIPRING
SLIDER MPC
Ruch przesuwny krążka wzdłuż prowadnicy został zamodelowany za pomocą więzów wielopunktowych MPC typu SLIDER.
Utworzono dwa węzły zewnętrzne (punkty odniesienia – Reference Points w Abaqus/CAE) o nazwach RP7 i RP8, reprezentujące punkty zamocowania krążków (Rysunek 5), które wcześniej wykorzystano w definicji punktu „b” łącznika SLIPRING. Taka konfiguracja gwarantuje, że węzły zewnętrzne RP7 i RP8 pozostają na prostej wyznaczonej przez węzły SLIDER_END1 oraz SLIDER_END2, należące do podnoszonego podzespołu.
Ponieważ definicja więzów SLIDER nie jest obecnie bezpośrednio wspierana w graficznym interfejsie Abaqus/CAE, odpowiednie słowo kluczowe (keyword) dodano do modelu ręcznie za pośrednictwem edytora słów kluczowych (Keywords Editor), jak pokazano poniżej:
*MPC
SLIDER,RP7,SLIDER_END1,SLIDER_END2
SLIDER,RP8,SLIDER_END1,SLIDER_END2
Rysunek 5 Więzy MPC typu SLIDER
Podsumowanie procedury
Podczas gdy więzy MPC typu SLIDER zapewniają swobodny przesuw krążków wzdłuż prowadnicy (generując tym samym zmienny kąt opasania), element łącznikowy SLIPRING – wraz z warunkami brzegowymi zadanymi na końcach zewnętrznych – gwarantuje, że łączna długość obu segmentów łańcucha pozostaje stała.
Dzięki zastosowaniu powyższych technik modelowania rzeczywistego zachowania łańcuchów można uruchomić analizę w Abaqus/Explicit w celu przeprowadzenia symulacji niestabilnego podnoszenia.
Ostateczne położenie obu krążków ustali się samoczynnie w stanie równowagi dynamicznej, z uwzględnieniem ruchu przechylającego oraz następującego po nim uderzenia konstrukcji o posadzkę.
Results
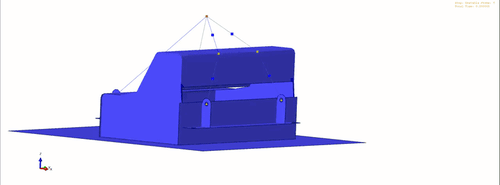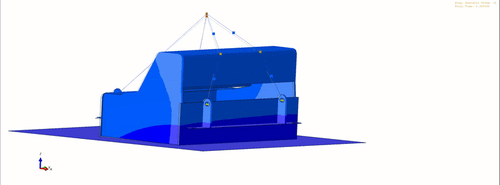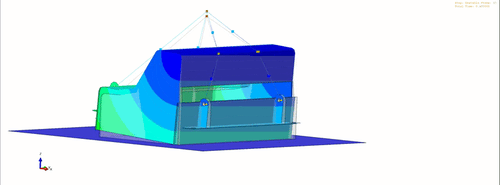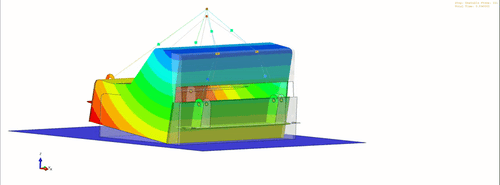
Animację końcowego rezultatu przedstawiono na Rysunku 6 poniżej:

Figure 6 Animacja przemieszczeń w Abaqus/Explicit
Przedstawiona metodologia pozwala inżynierom dokładnie przewidzieć rzeczywisty tor ruchu podnoszonego elementu, jak również wyznaczyć wszystkie obciążenia dynamiczne działające na łańcuchy, krążki oraz przeguby w celu weryfikacji, czy mieszczą się one w dopuszczalnych granicach nośności.
 MBSE