 MBSE


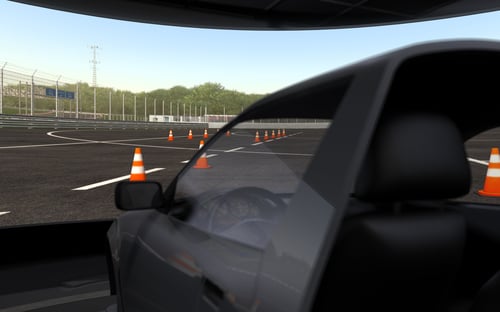
Rysunek 1 – Platforma symulatora driver-in-the-loop
Łączniki zagregowane
Łączniki zagregowane zazwyczaj łączą w sobie 2 lub 3 przeguby układu wieloczłonowego. Istotnym problemem, który należało pokonać, aby modele zawieszenia mogły symulować w czasie rzeczywistym, były nieliniowe układy równań powstające przy stosowaniu standardowych, pojedynczych przegubów obrotowych, kulistych lub Cardana. Modele łączników zagregowanych zapewniają analityczne rozwiązania dla stopni swobody zawieszenia, co pozwala na ich implementację bez tych nieliniowych układów równań. Więcej informacji na temat podejścia stosowanego do modelowania układów wieloczłonowych w Modelica Standard Library, w tym łączników zagregowanych, można znaleźć w tym artykule.
Parametry wyboru rozwiązania
Łączniki zagregowane stosowane w zawieszeniach firmy Claytex zawierają przeguby obrotowe, w których istnieją dwa możliwe rozwiązania dla początkowego kąta przegubu spełniające więzy długości nałożone na łącznik zagregowany. Rysunek 2 przedstawia różnicę pomiędzy inicjalizacją zawieszenia podwójnego wahacza poprzecznego z zastosowaniem poprawnego i niepoprawnego wyboru rozwiązania.

Rysunek 2 – Porównanie inicjalizacji tylnego zawieszenia z podwójnymi wahaczami poprzecznymi przy poprawnym i niepoprawnym wyborze rozwiązania, gdzie górny wahacz jest czerwony, a drążek zbieżności zielony
Łącznik zagregowany zawierający przegub obrotowy zawiera algorytm używany podczas inicjalizacji do obliczenia, którego z dwóch rozwiązań użyć na podstawie kąta szacowanego (guess angle). W implementacji Claytex istnieje możliwość ręcznego nadpisania (manual override) algorytmu wyboru rozwiązania w przegubie obrotowym używanym w łączniku zagregowanym, co usuwa wybór rozwiązania z obliczeń inicjalizacyjnych. Nadpisanie wyboru rozwiązania jest niezbędne do zapewnienia ustalonej inicjalizacji mechanizmów zawieszenia we wszystkich okolicznościach.
Jeśli porównasz model zawieszenia wykorzystujący łączniki zagregowane Claytex z modelem bez nich, zobaczysz dodatkowe parametry logiczne (Boolean) dla wyboru rozwiązania; jak pokazano poniżej dla tylnego układu podwójnych wahaczy w VeSyMA – Suspensions. Poprzez użycie ręcznego nadpisania i wybór gałęzi rozwiązania używanej do wyznaczenia początkowego kąta przegubu obrotowego, obliczenia inicjalizacyjne zostają uproszczone, a użyte rozwiązanie – zagwarantowane.

Rysunek 3 – Dodatkowe parametry wyboru rozwiązania przy użyciu łączników zagregowanych w Suspensions.QuarterCar.Rear.DoubleWishboneRT
Wyznaczanie poprawnego rozwiązania
Podczas tworzenia nowego zawieszenia zawierającego łączniki zagregowane należy znaleźć poprawne ustawienia wyboru rozwiązania dla danego modelu. Można to łatwo zrobić, wykonując kinematyczny test połówki pojazdu (half car kinematic test) z wyłączonym ręcznym nadpisaniem; wynika to z faktu, że algorytm wyboru rozwiązania zawsze wybierze poprawne rozwiązanie ze względu na dodatkowe więzy nałożone przez stanowisko do badań kinematycznych połówki pojazdu.
Dla przykładu tylnego zawieszenia z podwójnymi wahaczami z VeSyMA – Suspensions, którego używałam, łączniki zagregowane są stosowane w stabilizatorze poprzecznym oraz w lewym i prawym układzie drążków, dlatego parametry manualOverride są ustawione na false w każdym z tych podsystemów w teście kinematycznym połówki pojazdu. Po przeprowadzeniu symulacji testu kinematycznego należy poszukać wartości positiveBranch w wynikach; te zmienne logiczne to rozwiązania wybrane przez algorytm w modelach przegubów. Można je wyświetlić, używając pola wyszukiwania w Przeglądarce Zmiennych (Variable Browser) i odznaczając opcję Show Start Value, jak pokazano poniżej.

Rysunek 4 – Test kinematyczny tylnego zawieszenia z podwójnymi wahaczami poprzecznymi, pokazujący wartości wyboru rozwiązania (positiveBranch) z algorytmu
Te wartości positiveBranch należy następnie zastosować w odpowiednim parametrze wyboru rozwiązania w modelu zawieszenia. W modelach zawieszenia parametr manualOverride jest ustawiony na true, co wymusza użycie ustawienia parametru wyboru rozwiązania.
To samo podejście polegające na ręcznym nadpisywaniu wyboru rozwiązania w łącznikach zagregowanych jest stosowane w bibliotece VeSyMA – Motorsports, a jedyną różnicą jest miejsce przechowywania parametrów. Na poziomie zawieszenia znajduje się pojedynczy parametr manualOverride sterujący tym, czy algorytm wyboru rozwiązania jest używany. Parametry wyboru rozwiązania są przechowywane w rekordzie konfiguracji zawieszenia (suspension setup record).
Jest to jeden mały przykład sposobów, w jakie modele w bibliotekach Claytex zostały zoptymalizowane pod kątem poprawy wydajności symulacji.
Written by: Hannah Hammond-Scott – Modelica Project Leader